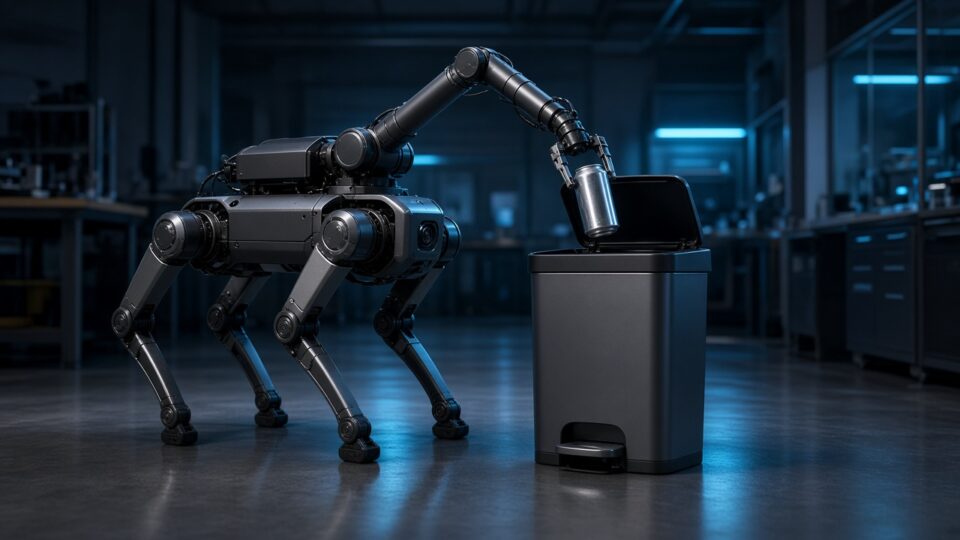
Отдельно от общего Gemini 4 Argon Google выпустила ветку для робототехники. Заявка простая: модель понимает физику кадра достаточно, чтобы из сырого видео собрать калиброванный симулятор и уже в нём отрепетировать движение, прежде чем трогать настоящее железо.
Цифра и демо
На бенчмарке Embodied Reasoning ERQA Argon на чистом рассуждении берёт 87% и обходит остальные frontier-модели в сравнении Google. Это тест на пространственные задачи в 3D, не на чат. В демо квадропед Boston Dynamics Spot с манипулятором учится наступать на педаль урны и бросать банки. Модель сама строит сочленённый двойник урны в MuJoCo, проверяет камерой, что стопа по центру педали, и только потом жмёт в зале.
Другие сюжеты: рука с нуля ставит кружку и кладёт в неё салфетку по координатной сетке с запястной камеры; в мировой модели Gemini Omni руки раскладывают плитки в слово ARGON замкнутым циклом из десятков шагов. Из эгоцентрического видео или даже наброска на бумаге обещают собирать физически честный twin.
Зачем это лаборатории
Узкое место роботов — не мотор, а разметка и перенос из симулятора в зал. Если модель сама пишет код симуляции и оценивает прогресс по кадру, цикл «увидел — попробовал в цифре — повторил на железе» сжимается. Google говорит о самоулучшении на железе и о разметке ловкости задним числом. Пока это промпты и ролики для разработчиков, не прошивка для склада.
Как смотреть
87% на своём бенчмарке и эффектный Spot — сильный маркетинг физического AGI. Имеет смысл ждать независимых прогонов и открытых протоколов, а не покупать «робота с Gemini» по пресс-релизу. Для прикладной автоматики важнее, повторит ли связка Real2Sim сцену без оператора с ноутбуком рядом.